


Сборка FPV-дрона "Химера" - пошаговая инструкция для начинающих
Когда речь заходит об универсальной платформе, способной работать в городской черте и глубоком тылу противника, опытные операторы почти единодушно называют «Химеру». Она стала легендарной не благодаря маркетингу, а за счёт продуманной геометрии, выдерживающей жёсткие посадки и перегрузки при резких манёврах. Для новичка она интересна тем, что прощает ошибки и даёт пространство для модернизации.
Особый интерес к сборке подогревают военные разработчики. Современные поля сражений требуют автономности. Поэтому к традиционному FPV-пилотированию добавляются интеллектуальные модули, превращающие аппарат в охотника. Мы пройдём путь от пустого карбонового набора до машины, способной распознавать и сопровождать цель. Этот материал рассчитан на начинающих мастеров, однако даже бывалые сборщики найдут здесь полезные нюансы, касающиеся интеграции AI-систем и тонкой настройки полётных режимов.
Рынок FPV-дронов сегодня переполнен предложениями, но «Химера» выделяется на общем фоне. Её конструкция допускает установку тяжёлых аккумуляторных сборок, мощных видеопередатчиков и вычислительных модулей, не жертвуя при этом аэродинамикой. Именно эта гибкость сделала платформу популярной не только среди гражданских пилотов, но и в оборонных стартапах, где дроны дорабатываются под конкретные тактические задачи — от корректировки артиллерийского огня до подавления средств связи противника.
Компоненты
-
Фундамент любой сборки — рама. Карбоновая плита толщиной пять миллиметров гасит вибрации и защищает начинку при ударе. Важно понимать: удешевление этого элемента приведёт к микротрещинам после первого же жёсткого приземления, поэтому экономия здесь неуместна. Проверенные производители используют высококачественный препрег, который не расслаивается даже при экстремальных нагрузках. При выборе рамы обращайте внимание на ширину лучей — узкие трубки создают меньше лобового сопротивления, но хуже защищают моторы при боковых соударениях.
-
Сердцем выступает полётный контроллер. Современные платы вроде SpeedyBee F405 V4 или Matek H743 вмещают барометр, магнитометр и достаточно памяти для сложных алгоритмов. Выбор между ними обычно диктуется наличием нужного количества UART-портов — их потребуется минимум четыре для подключения GPS, приёмника, телеметрии и AI-сопроцессора. Некоторые модели дополнительно оснащены встроенным OSD-чипом, что упрощает вывод данных прямо на видеопоток без загрузки процессора.
-
Силовая часть начинается с регулятора оборотов. Четыре ESC, объединённые на одной плате, управляют бесколлекторными моторами. Для семидюймовой «Химеры» оптимальны двигатели с маркировкой 2806.5 и KV 1300 — они обеспечивают хорошую тягу без перегрева на шестибаночных аккумуляторах. К ним подбираются винты с шагом 4.0 или 4.5 дюйма, причём более агрессивный профиль даст прибавку в скорости, но сократит время полёта. Сбалансированный комплект позволяет достичь соотношения тяги к весу порядка восьми к одному, что достаточно для уверенного выполнения манёвров с подвесом.
-
Видеотракт строится вокруг передатчика мощностью до двух с половиной ватт. Этого запаса хватает для уверенного сигнала на дистанциях за десять километров, если правильно подобрать антенну. Камера же должна обладать широким динамическим диапазоном — в условиях резкой смены освещения, когда дрон ныряет из солнечного неба в тень зданий, именно она сохранит картинку для пилота и систем машинного зрения. Отдельно стоит упомянуть приёмник: протокол ExpressLRS на частоте 2.4 гигагерца сейчас считается золотым стандартом благодаря мизерной задержке и помехозащищённости. Более того, этот протокол поддерживает передачу телеметрии с дрона на пульт, что критично при автономных полётах.
Шаги сборки
-
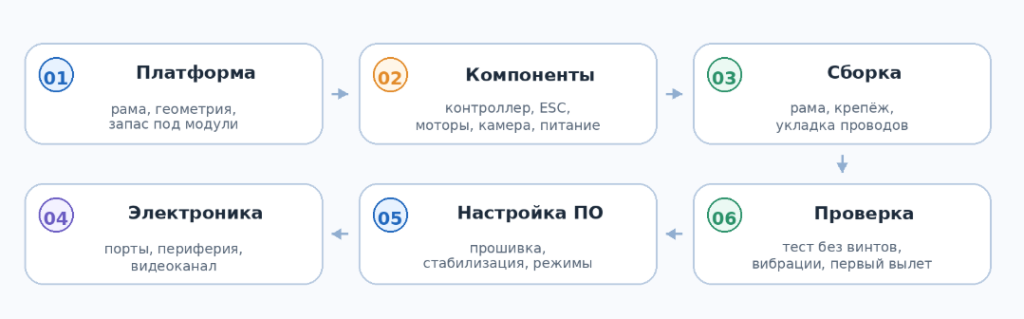
Начинают всегда с рамы. Нижняя плита соединяется с лучевыми трубками через стальные винты, и здесь критично затягивать крепёж без фанатизма — избыточное усилие разрушит карбоновые слои. Затем наступает черёд регулятора: его размещают на днище, прокладывая силовые провода так, чтобы они не пересекали антенны и не создавали лишних помех. Обязательный конденсатор ёмкостью 330 микрофарад припаивается к входу питания — он гасит броски напряжения, которые возникают при резком изменении газа. Некоторые инженеры добавляют второй конденсатор меньшего номинала для фильтрации высокочастотных шумов, генерируемых регулятором.
-
Моторы крепятся к лучам длинными винтами, и перед фиксацией стоит прокапать резьбу фиксатором. Провода каждого двигателя аккуратно укладываются вдоль трубок и зажимаются нейлоновыми стяжками. Пайка к ESC производится в порядке, определённом производителем, хотя направление вращения всегда можно изменить в прошивке, переставив местами два фазных провода. Кстати, современные прошивки позволяют задать направление программно через настройки ESC, что избавляет от перепайки на этапе сборки — полезная опция для новичков.
-
Теперь очередь полётного контроллера. Его монтируют на силиконовые демпферы поверх регулятора — эта подвеска спасает гироскоп от высокочастотных вибраций. Ориентация платы строго задана стрелкой, указывающей нос аппарата. Подпаиваются все периферийные устройства: приёмник цепляется к одному UART-порту, GPS — к другому, а зумер занимает выделенные контакты на плате. Если ваш контроллер поддерживает инвертированные UART-порты, это упростит подключение некоторых приёмников, работающих по протоколу SBUS.
-
Видеокамера фиксируется в носовой части рамы с возможностью регулировки угла наклона. Её видеовыход идёт на полётный контроллер для наложения OSD-информации, а уже оттуда сигнал поступает на передатчик. Последний требует особого внимания к антенне — она выводится на верхнюю палубу через специальное отверстие, иначе металл рамы экранирует сигнал. Завершает механическую часть установка верхней крышки, под которой все провода аккуратно сворачиваются в петли и фиксируются стяжками, исключающими трение о вращающиеся винты. Не забывайте оставлять запас по длине проводов — при разборке для обслуживания это сэкономит массу времени.
Отдельный совет новичкам: перед финальной затяжкой всех винтов временно подключите аккумулятор и проверьте работоспособность каждого мотора через конфигуратор. Так вы убедитесь, что ни один провод не перепутан, и при необходимости сразу исправите ошибку, не разбирая полностью конструкцию.
Программирование и AI-прошивка
Самый захватывающий этап — внедрение искусственного интеллекта. Отдельный вычислительный модуль, установленный на верхней деке, соединяется с основным контроллером через последовательный порт. Сейчас доступны решения вроде ZIR AI или Skynode S, которые загружают нейросетевую модель прямо перед вылетом. Их обучают на тысячах изображений техники и силуэтов, чтобы дрон уверенно отличал бронемашину от гражданского автомобиля. Обучение моделей проводится на мощных серверах, а на борту используется только этап инференса, что снижает нагрузку на процессор.
Активация автопилота происходит через режим GUIDED. Пилот на земле видит картинку с камеры, отмечает пальцем на планшете подозрительный объект, и система сама прокладывает траекторию перехвата. При этом дрон игнорирует средства радиоэлектронной борьбы: потеряв GPS-координаты, он переключается на оптическую одометрию, выстраивая маршрут по ориентирам на местности. Точность поражения заявлена в пределах метра даже при боковом ветре до пятнадцати метров в секунду, что многократно подтверждено полевыми испытаниями. Важно отметить, что для работы AI-модуля требуется отдельное питание, так как потребляемый ток может достигать двух ампер.
Настройка параметров автопилота — отдельная наука. Коэффициенты PID для «Химеры» существенно отличаются от гоночных моделей из-за большей массы и инерции. Рекомендуем начинать с заводских пресетов, а затем корректировать их после первых тестовых вылетов. Специальные утилиты вроде AutoTune помогают подобрать оптимальные значения за несколько минут автоматического полёта.
Таблица комплектующих
| Компонент | Рекомендуемые модели | Особенности |
|---|---|---|
| Рама | iFlight Chimera 7, CX10 ECO | Карбон, 7-10 дюймов |
| Полётный контроллер | SpeedyBee F405 V4, Matek H743 | Формат 30x30 или 25.5x25.5 мм |
| Регулятор оборотов (ESC) | T-Motor F55A Pro II, 4-в-1 60A | Поддержка DShot1200 |
| Двигатели | XING 2806.5 1300KV | Для 7-дюймовых винтов |
| AI-модуль | ZIR AI, Skynode S | Автономное наведение и захват целей |
| Видеопередатчик (VTX) | Rush Solo 2.5W 5.8G | Диапазон 4.9-6.7 ГГц |
| Камера | RunCam Phoenix 2, IMX 900 | Цифровой вывод для AI-систем |
| GPS-модуль | Matek M8Q-5883 | Со встроенным компасом |
| Аккумулятор | 6S 3000-15000 мАч Li-Ion | Дальность полёта более 15 км |
В таблице приведён базовый набор, однако итоговый выбор всегда зависит от бюджета и поставленных задач. Для бюджетной сборки можно заменить моторы на более доступные аналоги, но учтите, что снижение качества скажется на ресурсе и вибрационной нагрузке. Для военных применений мы рекомендуем использовать компоненты только от проверенных поставщиков, поскольку надёжность в полевых условиях превыше всего.
Тестирование
Ни один аппарат не поднимается в воздух без наземной проверки. Первое включение производится без пропеллеров — оператор слушает тональность запускающихся регуляторов и следит за инициализацией гироскопа. Затем через Mission Planner поочерёдно раскручиваются моторы, и мастер оценивает вибрации касанием пальца к раме. Любой дребезг говорит о плохой балансировке винтов или слабом затяге креплений. Если вибрации превышают допустимый порог, это негативно скажется на работе AI-алгоритмов, особенно оптической одометрии.
После установки лопастей дрон ставят на ровную площадку и дают малый газ. Короткое зависание в полуметре от земли позволяет убедиться в корректной работе компаса и отсутствии дрейфа. Параллельно проверяется видеоканал: очки пилота должны показывать чёткую картинку с наложенными данными о напряжении и количестве спутников. Только успешно пройдя все этапы, аппарат допускается к полноценному вылету. Рекомендуем проводить первый вылет в безветренную погоду на открытой местности, вдали от линий электропередач и вышек сотовой связи.
Особое внимание уделите тестированию AI-функций. Для этого на земле разместите несколько мишеней с характерными силуэтами и проверьте, как система захватывает и сопровождает их при движении. Если захват происходит с задержкой или теряется фокус, перепроверьте качество видеопотока и настройки нейросети. Иногда проблему решает простое обновление модели до свежей версии.
Дополнительные модификации
Боевое применение диктует свои требования к доработкам. Первое, что меняют опытные сборщики, — систему охлаждения AI-модуля, поскольку длительные миссии греют процессор выше рабочих температур. Второй популярный апгрейд касается антенного хозяйства: установка двух разнонаправленных приёмников улучшает удержание связи при кренах. Также полезно добавить фильтры на питание видеопередатчика — это снизит уровень шума на экране пилота.
Отдельного внимания заслуживает сброс полезной нагрузки. Простые сервоприводы, управляемые свободным выходом контроллера, позволяют освобождать грузовой отсек по команде. Некоторые инженеры интегрируют лазерный дальномер для точного определения высоты над растительностью. Эти доработки не требуют перепрошивки основных плат и реализуются стандартными средствами ArduPilot. Для более сложных задач, таких как сброс нескольких грузов последовательно, можно использовать программируемые логические контроллеры, подключаемые по I2C.
Не забывайте и о защите электроники от влаги. Специальный конформный лак, нанесённый на платы, спасёт дрон от короткого замыкания при работе в туман или морось. Многие военные операторы обрабатывают все соединения силиконовым герметиком, что также укрепляет пайку от вибрационных разрушений. И наконец, стоит задуматься о быстросъёмных креплениях для аккумулятора — они позволяют менять батарею за считанные секунды, что критично в боевых вылетах.
Заключение
Сборка FPV-дрона «Химера» оказывается увлекательным конструктором, где каждая деталь имеет значение. Мы разобрали механическую часть, затронули программирование и заглянули в будущее, где полёт управляется нейросетями. Главный вывод прост: качественный монтаж и вдумчивые настройки превращают набор железа в грозное оружие. Начинающим стоит не торопиться и проверять каждый шаг, ведь ошибка пайки дешевле обходится на столе, чем в небе. Военная составляющая лишь подчёркивает ответственность — сегодняшний энтузиаст завтра может стать оператором, чей дрон спасёт жизни разведчиков. Удачи в ваших проектах!
Смотрите также