


Интеграция Starlink с БПЛА - практический гайд
Спутниковая связь Starlink превратила удалённые регионы в точки доступа к высокоскоростному интернету. Для беспилотных летательных аппаратов это открыло возможности сверхдальнего управления, сбора разведданных и координации в реальном масштабе времени. В данной статье представлен практический алгоритм сопряжения терминала Starlink с БПЛА. Рассмотрены этапы установки, необходимое оборудование, примеры внедрения, таблица совместимости, типичные трудности и перспективные направления.
Главное преимущество системы — низкая задержка (25–100 мс) и широкая полоса пропускания (до 220 Мбит/с на приём), что делает её пригодной для видеотрансляций и точного управления в режиме «человек в контуре».
Шаги интеграции
1. Выбор и приобретение. Для большинства проектов оптимален Starlink Mini — он лёгкий (около 1,1 кг), потребляет 25–40 Вт и допускает питание от 12–48 В постоянного тока. При необходимости работы на скоростях свыше 480 км/ч или в суровых условиях потребуется версия Aviation с дорогим тарифом.
2. Организация электропитания. В 28-вольтовой бортовой сети Mini запитывается напрямую через разъём прикуривателя — это простое решение. Для 12-вольтовой сети ситуация сложнее: стандартное напряжение может просаживаться, особенно на длинных проводах. Поэтому либо используют портативные аккумуляторы LiFePO4, либо DC-DC повышающий преобразователь, чтобы гарантировать стабильное питание. Использование USB-C адаптеров также требует источника мощностью не менее 100 Вт.
3. Крепление и размещение. Терминалу необходим прямой обзор неба. Временное решение — крепление на присосках к заднему окну фюзеляжа. Важно проверить надёжность фиксации, так как вибрации и перегрузки могут ослабить сцепление. Более продвинутый вариант — установка на верхней палубе с использованием 3D-печатных кронштейнов.
4. Настройка сетевого моста. По умолчанию Mini создаёт собственную Wi-Fi сеть. Для передачи данных на автопилот и наземную станцию необходимо организовать маршрутизацию. Самый гибкий способ — использование одноплатного компьютера Raspberry Pi в качестве сетевого шлюза.
5. Интеграция с полётным контроллером. Связь с автопилотом (Pixhawk, Cube Orange) организуется по протоколу MAVLink через последовательный порт или UDP. Для этого на Raspberry Pi запускаются скрипты, конвертирующие данные позиционирования от Starlink в формат NMEA и передающие их в автопилот по протоколу MAVLink.
6. Организация канала управления. Наземная станция (QGroundControl или Mission Planner) подключается к дрону через VPN-туннель, который строится поверх интернет-канала. Это обеспечивает единый защищённый канал для телеметрии, команд и видеопотока, делая управление возможным из любой точки мира.
Оборудование
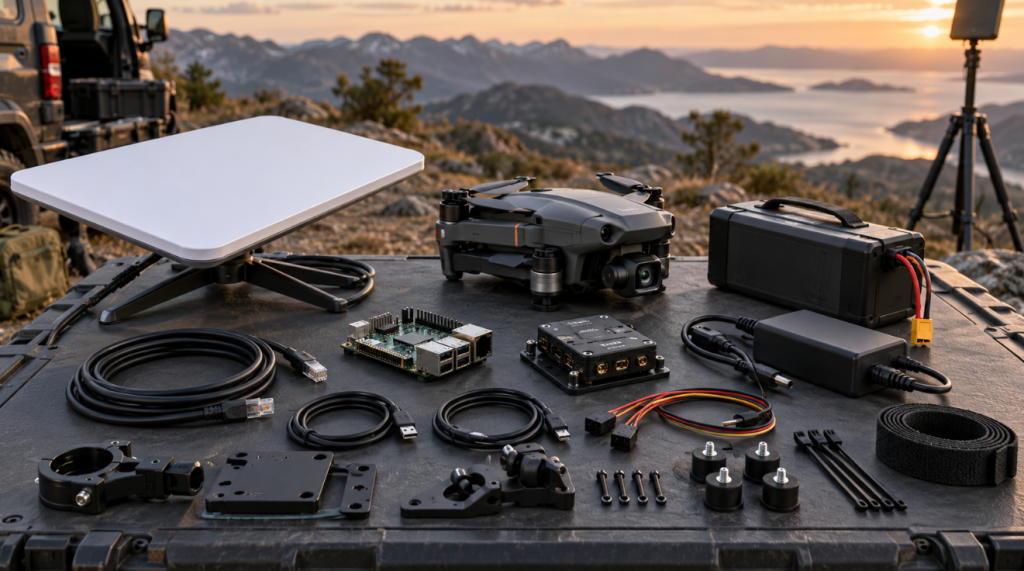
Для успешной сборки потребуется следующий комплект:
- Терминал Starlink Mini (основной элемент).
- Аккумулятор LiFePO4 ёмкостью от 100 Вт·ч либо DC-DC преобразователь для питания от бортовой сети.
- Raspberry Pi 4/5 (или аналогичный SBC) с предустановленной ОС Linux.
- Полётный контроллер (Pixhawk, Cube Orange или совместимый).
- Кабели: USB-C для питания, Ethernet для подключения к Mini, UART/USB для связи с автопилотом.
- Крепёж: вакуумные присоски, 3D-печатные держатели, стяжки.
- VPN-клиент/сервер (например, ZeroTier, WireGuard) для объединения наземной и бортовой сетей.
Кейсы применения
- Военные операции: существуют данные об использовании Starlink для управления БПЛА на дистанции 20–30 км, что позволяет наносить удары по тыловым объектам противника, а также для координации действий и передачи данных разведки в реальном времени.
- Дальнее управление: имеются сведения об адаптации устаревших БПЛА, оснащённых терминалами Starlink, для выполнения задач на дистанции до 700 км.
- Поисково-спасательные и гуманитарные операции: исследовательские проекты демонстрируют возможность использования оборудования для обеспечения связью отдалённых районов в условиях отсутствия сотовой инфраструктуры.
- Связь в зонах РЭБ: узкий луч и работа в Ku-/Ka-диапазонах делают терминалы устойчивыми к большинству средств радиоэлектронной борьбы, что критично в условиях активного противодействия.
Таблица совместимости
| Автопилот | Протокол | Требуемое ПО | Примечание |
|---|---|---|---|
| Pixhawk (ArduPilot) | MAVLink (UART/USB) | starlink_mavlink_gps.py | Установить GPS_TYPE = 14 |
| Cube Orange (PX4) | MAVLink (UDP) | starlink_to_udp.py | Настроить UDP_DEST_IP |
| Другие (с GPSD) | NMEA (TCP/UDP) | starlink_nmea_fallback.py | Поддержка первичного GPS |
Проблемы и решения
- Перегрев: при длительной работе в жаркую погоду оборудование может перегреваться. Обеспечьте вентиляцию или используйте радиаторы.
- Перегрузки по напряжению: скачки напряжения в бортовой сети могут повредить оборудование. Установите стабилизатор или предохранитель.
- Сбои питания: при использовании USB-C адаптеров наблюдаются проблемы с активацией профиля 20В. Рекомендуется прямое питание через 12–48 В.
- Дефицит пропускной способности: активный трафик ОС и приложений может быстро израсходовать трафик. Ограничьте фоновые обновления и используйте сжатие видео.
- Уязвимость к РЭБ: несмотря на устойчивость, существуют системы, способные подавлять сигнал Starlink, в том числе путём воздействия на спутники, что делает проблему актуальной.

Тренды развития
Технология продолжает эволюционировать, открывая новые горизонты для интеграции спутниковой связи с беспилотными аппаратами. Производители полупроводников активно работают над снижением энергопотребления бортовых терминалов — появление новых чипсетов позволит уменьшить энергозатраты до 10–15 ватт, что критично для мультироторов, где каждый грамм и каждый ватт на счету.
Важнейшим направлением остаётся улучшение защищённости от средств радиоэлектронной борьбы. Интеграция с системами когнитивной радиоэлектроники позволит терминалу автоматически анализировать помеховую обстановку и уходить от подавления, перестраивая частоты и меняя модуляцию сигнала в реальном времени. Это особенно актуально для зон боевых действий, где противник активно использует глушилки и средства перехвата. Кроме того, развитие получит коммерциализация малых беспилотников — появление серийных решений, интегрирующих Starlink Mini непосредственно в конструкцию дрона, существенно снизит порог входа. Им не придётся самостоятельно дорабатывать платформы, что ускорит развёртывание готовых систем в полевых условиях.
Наконец, не менее значимым трендом выступает стандартизация интерфейсов. Упрощение подключения через унифицированные разъёмы и протоколы, такие как MAVLink 2.0, сделает сопряжение терминала с автопилотом интуитивно понятным даже для неподготовленных операторов. Это сократит время на настройку и минимизирует риск ошибок при сборке, что критически важно в стрессовых ситуациях, когда каждая минута на счету. В совокупности перечисленные тенденции приближают момент, когда спутниковая связь станет штатным элементом любого тактического дрона, а не экзотической доработкой энтузиастов.
Заключение
Интеграция Starlink с беспилотными летательными аппаратами представляет собой доступный способ организации глобального канала управления и сбора данных. Это средство расширяет радиус действий, увеличивает автономность и существенно повышает информационную осведомлённость, особенно в условиях отсутствия традиционной сотовой связи или в зонах ведения боевых действий. Представленное руководство охватывает основные этапы — от выбора терминала до настройки ПО — и призвано минимизировать технические барьеры.
Несмотря на существующие ограничения, связанные с энергопотреблением, массой и стоимостью тарифов, технология демонстрирует стремительное развитие, а опыт применения подтверждает её жизнеспособность. Оставаться в курсе обновлений прошивок и делиться наработками в сообществах — залог успешного применения этой инновации в гуманитарных и оборонных миссиях.
Смотрите также